

Acerca de
El AS5048 es un sensor de posición angular de 360° fácil de usar con una salida de alta resolución de 14 bits. La precisión máxima del sistema es de 0.05° si el microcontrolador externo realiza la linealización y el promediado. El circuito integrado mide la posición absoluta del ángulo de rotación del imán y consta de sensores Hall, un convertidor analógico-digital y un procesador digital de señales. La posición cero puede programarse mediante SPI o un comando IC. Por tanto, ya no se necesita un programador. Esto simplifica el montaje del sistema completo, ya que no es necesario alinear mecánicamente la posición cero del imán. Así, los desarrolladores pueden reducir el tiempo de desarrollo. El sensor tolera desalineaciones, variaciones de la separación, cambios de temperatura y campos magnéticos externos. Esta robustez y el amplio rango de temperatura (-40°C a +150°C) del AS5048 hacen que el circuito integrado sea ideal para detectar ángulos de rotación en entornos industriales y médicos exigentes. Se pueden conectar varios circuitos integrados AS5048 en cadena para la lectura de datos en serie. La información de la posición absoluta del imán está disponible directamente a través de una salida PWM y puede leerse mediante una interfaz SPI estándar o una interfaz IC de alta velocidad. La versión AS5048A incluye interfaces SPI y PWM. La versión AS5048B está configurada con la interfaz IC y también dispone de una salida PWM. Un regulador de tensión interno permite que el AS5048 funcione con una alimentación de 3.3 V o 5 V.
Está diseñado especialmente para los motores iPower GBM5208 GBM6208 GBM6212 GBM8017 GBM8028 GBM8108 GBM110. Ten en cuenta que el motor de gimbal debe tener orificios para tornillos donde fijar la placa de montaje metálica; de lo contrario, tendrás que adaptar el montaje por tu cuenta. Las dimensiones de la pieza de aleación de aluminio se muestran a continuación.
Características
Sensor de posición angular de 360° sin contacto
Interfaz SPI estándar o IC de alta velocidad y PWM
Posición cero fácilmente programable mediante SPI o un comando IC
No se necesita un programador
Resolución de escala completa de 14 bits, 0.0219°/LSB
Precisión angular de 0.05° tras la linealización y el promediado del sistema
Posibilidad de conexión en cadena
Tolera variaciones de la separación rango de campo magnético de entrada: 30mT – 70mT
Rango de temperatura ambiente de -40°C a +150°C
Compatible con 3.3V / 5V
Encapsulado TSSOP de 14 pines (5x6.4mm)
Tamaño de los imanes: 6mm x 2.5mm
El principio de estabilización de la cámara mediante motores brushless de accionamiento directo: en la práctica, un gimbal basado en motores BLDC es muy similar a uno basado en servos de radiocontrol.
Diseñado especialmente para cámaras réflex aéreas y piezas DIY para el eje Z
Carcasa sellada para evitar la entrada de polvo y suciedad.
Eje hueco para anillo rozante
Configuración: 36N42P, proporciona más par.
Especificaciones
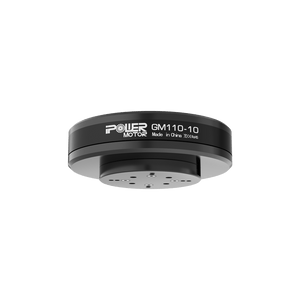
Modelo: GM110-10
Diámetro exterior del motor: Ф110±0.05mm
Configuración: 36N/42P
Altura del motor: 33.4±0.2mm (incluida la carcasa del encoder)
Eje hueco (diámetro exterior): Ф25-0.008/-0.012 mm
Eje hueco (diámetro interior): Ф22+0.05/+0.1 mm
Longitud del cable: 610±3mm
Calibre del cable AWG: #24
Peso del motor: 556±1g
Conector del cable: conector Dupont de 2.5mm
Corriente en vacío: 0.16±0.1 A
Tensión en vacío: 20 V
Velocidad en vacío: 292~323 RPM
Corriente con carga: 2 A
Tensión con carga: 20 V
Par con carga (g·cm): 9000-15000
Resistencia interna del motor: 4.16Ω±5%(la resistencia varía con la temperatura)
Prueba de alta tensión: DC500V 1mA @2sec
Desviación radial de la carcasa del rotor: ≤0.1mm
Sentido de giro (extremo saliente del eje): horario
Prueba de temperatura alta y baja:
Temperatura alta: mantener a 60℃ durante 100 horas; el motor puede funcionar normalmente tras 24 horas a temperatura ambiente
Temperatura baja: mantener a -20℃ durante 100 horas; el motor puede funcionar normalmente tras 24 horas a temperatura ambiente
Potencia máxima: ≤80W
Alimentación de trabajo: 4-6S
Temperatura de funcionamiento: -20~60℃;10~90%RH
Contenido del paquete
1 x motor brushless para gimbal GM110-10
1 x encoder AS5048A con carcasa de aluminio
Motor Gimbal iPower GM110-10 con encoder
SKU:GD17437
- Precio habitual
- €257,03
- Precio de venta
- €257,03
- Precio habitual
-

¿Estoy disponible?
¿Estoy disponible?


No se pudo cargar la disponibilidad de retiro
