

À propos
L’AS5048 est un capteur de position angulaire à 360° facile à utiliser, doté d’une sortie haute résolution de 14 bits. La précision maximale du système est de 0,05° après linéarisation et moyennage par le microcontrôleur externe. Ce circuit intégré mesure la position absolue de l’angle de rotation de l’aimant et comprend des capteurs à effet Hall, un convertisseur analogique-numérique et un système de traitement numérique du signal. La position zéro peut être programmée via SPI ou par commande IC. Aucun programmateur n’est donc nécessaire. Cela simplifie l’assemblage du système complet, car la position zéro de l’aimant n’a pas besoin d’être alignée mécaniquement. Les développeurs peuvent ainsi réduire leur temps de développement. Le capteur tolère les défauts d’alignement, les variations de l’entrefer et de température, ainsi que les champs magnétiques externes. Cette robustesse et la large plage de températures de l’AS5048 (-40°C à +150°C) rendent ce circuit intégré idéal pour mesurer les angles de rotation dans les environnements industriels et médicaux difficiles. Plusieurs circuits intégrés AS5048 peuvent être connectés en chaîne pour une lecture série des données. Les informations de position absolue de l’aimant sont directement accessibles via une sortie PWM et peuvent être lues au moyen d’une interface SPI standard ou d’une interface IC haut débit. La version AS5048A dispose des interfaces SPI et PWM. La version AS5048B est équipée d’une interface IC et dispose également d’une sortie PWM. Un régulateur de tension interne permet à l’AS5048 de fonctionner avec une alimentation de 3,3 V ou de 5 V.
Il est spécialement conçu pour les moteurs iPower GBM5208 GBM6208 GBM6212 GBM8017 GBM8028 GBM8108 GBM110. Attention : le moteur de nacelle doit comporter des trous de vis pour accueillir la plaque de montage métallique. Dans le cas contraire, vous devrez réaliser vous-même le montage. Les dimensions de la pièce en alliage d’aluminium sont indiquées ci-dessous.
Caractéristiques
Capteur de position angulaire sans contact à 360°
Interface SPI standard ou IC haut débit et PWM
Programmation simple de la position zéro via SPI ou par commande IC
Aucun programmateur nécessaire
Résolution pleine échelle de 14 bits, soit 0,0219°/LSB
Précision angulaire de 0,05° après linéarisation et moyennage du système
Possibilité de connexion en chaîne
Tolérance aux variations de l’entrefer plage de champ magnétique en entrée : 30mT – 70mT
Plage de température ambiante de -40°C à +150°C
Compatible 3,3V / 5V
Boîtier TSSOP à 14 broches (5x6,4mm)
Dimensions de l’aimant : 6mm x 2,5mm
La stabilisation de la caméra repose sur des moteurs brushless à entraînement direct. Une nacelle équipée de moteurs BLDC fonctionne en réalité de manière très similaire à une nacelle classique équipée de servomoteurs de modélisme.
Spécialement conçu pour les appareils photo reflex aériens et les pièces DIY pour axe Z
Boîtier étanche pour empêcher la pénétration de poussière et de saletés.
Arbre creux pour collecteur tournant
Configuration : 36N42P, pour un couple accru.
Caractéristiques techniques
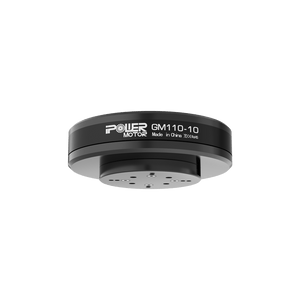
Modèle : GM110-10
Diamètre extérieur du moteur : Ф110±0,05mm
Configuration : 36N/42P
Hauteur du moteur : 33,4±0,2mm (boîtier de l’encodeur inclus)
Arbre creux (diamètre extérieur) : Ф25-0,008/-0,012 mm
Arbre creux (diamètre intérieur) : Ф22+0,05/+0,1 mm
Longueur du câble : 610±3mm
Calibre du câble AWG : #24
Poids du moteur : 556±1g
Connecteur du câble : connecteur Dupont 2,5mm
Courant à vide : 0,16±0,1 A
Tension à vide : 20 V
Vitesse à vide : 292~323 tr/min
Courant en charge : 2 A
Tension en charge : 20 V
Couple en charge (g·cm) : 9000-15000
Résistance interne du moteur : 4,16Ω±5%(la résistance varie selon la température)
Essai de tenue diélectrique : 500V CC, 1mA pendant 2sec
Faux-rond du boîtier du rotor : ≤0,1mm
Sens de rotation (côté sortie d’arbre) : horaire
Essai à haute et basse température :
Haute température : maintien à 60℃ pendant 100 heures ; le moteur peut fonctionner normalement après 24 heures à température ambiante
Basse température : maintien à -20℃ pendant 100 heures ; le moteur peut fonctionner normalement après 24 heures à température ambiante
Puissance maximale : ≤80W
Alimentation de fonctionnement : 4-6S
Température de fonctionnement : -20~60℃ ; humidité relative : 10~90%
Contenu de l’emballage
1 x moteur brushless de nacelle GM110-10
1 x encodeur AS5048A avec boîtier en aluminium
Moteur Gimbal iPower GM110-10 avec encodeur
SKU:GD17437
- Prix habituel
- €212,42
- Prix soldé
- €212,42
- Prix habituel
-

Suis-je disponible ?
Suis-je disponible ?


Impossible de charger la disponibilité du service de retrait
